
Описание и характеристики
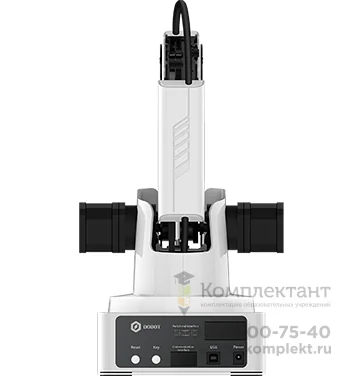
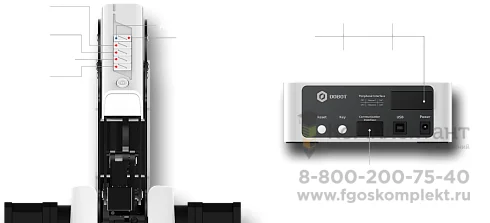
Многофункциональный настольный манипулятор с обратной связью для практического обучения.
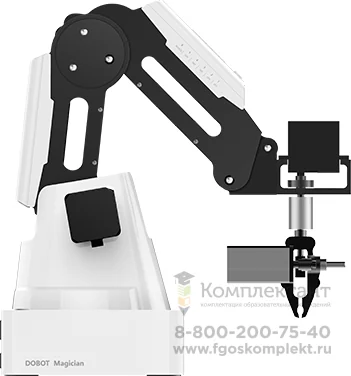
Многофункциональная образовательная инженерная платформа DOBOT Magician является полной и доступной обучающей системой, охватывающей все аспекты образовательной робототехники, включая программирование и эксплуатацию промышленных роботов.
Учебные станции инженерной платформы DOBOT Magician могут управляться и программироваться с помощью пульта управления или от главного компьютера через программную среду Dobot Studio. Программа даёт ученикам возможность подготовить свои исследования в трёхмерной среде моделирования, имитировать их, а затем перейти в режим управления, чтобы выполнить последовательность определённых действий в реальном мире.
Комплектация DOBOT Magician:
|
|
|
Спецификация:
|
Движение по осям: Диапазон / Макс. скорость (при нагрузке 250 г.)
|
Характеристики насадок:
|
Блок FDM 3D-печати
Пневмо-захват
|
Лазерный гравер
Держатель пера Диаметр ручки: 10 мм Вакуумная присоска
|
Программное обеспечение DOBOT Magician:
|
Языки программирования:
|
Программное обеспечение:
|
|
Программное обеспечение для разработчиков (SDK):
|
Актуальную версию программного обеспечения и среду разработки для образовательного манипулятора DOBOT Magician можно скачать с официального сайта.
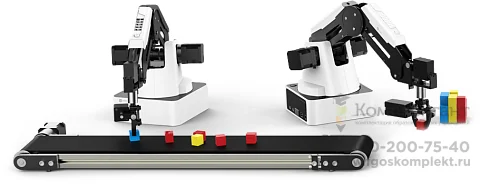
При помощи дополнительных модулей (в комплект не входят), специально разработанных для использования в школах, ученики смогут ознакомится с одной из наиболее важных областей применения автоматических систем - их применения в промышленном производстве.
|
Комплект линейных перемещений DOBOT Magician Комплект направляющих рельсов для моделирования производственных линий |
Конвейерная лента DOBOT Magician Конвейерная лента с датчиком цвета для моделирования производственных линий |
|
Модуль технического зрения DOBOT Magician
Набор аппаратной платформы для разработки |
|
|
Примерное техническое задание:
Роботизированный манипулятор должен позволять изучать применение роботизированных манипуляторов, разработку автоматизированных систем, работу с различными инструментами и языками программирования, а также иметь следующие характеристики:
Количество осей вращения: не менее 4 шт.
Максимальная грузоподъемность: не менее 500 г
Максимальный радиус рабочей зоны: не менее 320 мм
Повторяемость движений: не более 0,2 мм
Возможность подключения: USB/Wi-Fi/Bluetooth
Минимальный рабочий угол манипулятора (базы): не более -90 °
Максимальный рабочий угол манипулятора (базы): не менее +90 °
Скорость вращения манипулятора (базы) при нагрузке не более 250 г: не менее 320 °/с
Минимальный рабочий угол нижнего рычага: не более 0 °
Максимальный рабочий угол нижнего рычага: не менее 85 °
Скорость вращения нижнего рычага при нагрузке не более 250 г: не менее 320 °/с
Минимальный рабочий угол верхнего рычага: не более -10 °
Максимальный рабочий угол верхнего рычага: не менее +95 °
Скорость вращения верхнего рычага при нагрузке не более 250г: не менее 320 °/с
Минимальный рабочий угол рабочего инструмента: не более -90 °
Максимальный рабочий угол рабочего инструмента: не менее +90 °
Скорость вращения рабочего инструмента при нагрузке не более 250г: не менее 480 °/с
Контакты с ШИМ-контроллером: не менее 5 шт.
Контакты питания с напряжением 12 В: не менее 4 шт.
Интерфейс подключения шаговых двигателей: не менее 2 шт.
Совместимость с программируемым контролером Arduino или аналогом: наличие
Сменный экструдер для 3D-печати: наличие
Технические характеристики экструдера:
Максимальный диаметр рабочей зоны: не менее 150 мм
Максимальная высота рабочей зоны: не менее 150 мм
Диаметр сопла: не менее 0,4 мм
Применяемые материалы: PLA, FLEX-пластик
Разрешение 3D-печати: не менее 0,1 мм
Сменный лазерный модуль: наличие
Технические характеристики лазера:
Максимальная мощность: не менее 500 мВт
Длина волны лазера: не более 405 нм
Сменный захват для пишущих инструментов: наличие
Технические характеристики захвата:
Максимальный внутренний диаметр крепления: не менее 10 мм
Минимальный внутренний диаметр крепления: не более 7 мм
Сменный захват вакуумный: наличие
Диаметр захвата: не менее 20 мм
Сменный захват механический: наличие
Технические характеристики захвата:
Ширина захвата: не менее 27 мм
Тип привода: пневматический
Усилие сжатия: не менее 8 Н
Встроенная воздушная помпа: наличие
Радио-модуль Bluetooth: наличие
Радио-модуль Wi-Fi: наличие
Пульт управления: наличие
Подбор и поставка
Укажите задачи, количество рабочих мест и имеющееся оборудование. Проверим состав поставки, совместимость расширений и условия подключения. Итоговая комплектация фиксируется в предложении.