
Описание и характеристики
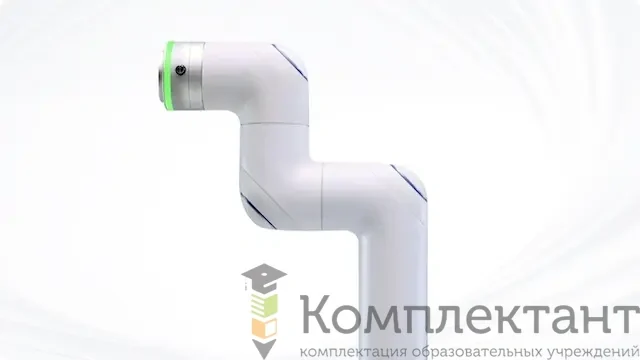
Тяжёлый коллаборативный робот-манипулятор Dobot (Добот) CR 30H
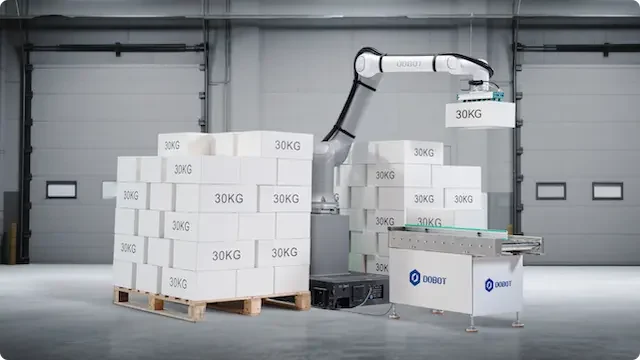
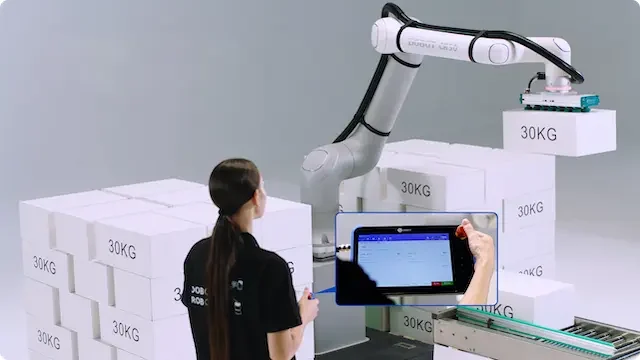
Высокопроизводительный тяжёлый кобот с грузоподъёмностью 30 кг и рабочим радиусом 1800 мм. Модель предназначена для паллетирования, перемещения массивных деталей, обслуживания станков и других задач, где возможностей стандартных коботов недостаточно.
CR 30H сочетает большую полезную нагрузку со скоростью суставов до 300°/с и повторяемостью ±0,05 мм. Алгоритмы подавления вибраций помогают сохранять стабильность движения, а встроенные датчики момента позволяют обучать робот перемещением одной рукой.
Ключевые возможности
- работа с полезной нагрузкой до 30 кг
- вылет 1800 мм для обслуживания крупной рабочей зоны
- ускоренные перемещения благодаря скорости суставов до 300°/с
- обучение перемещением с использованием датчиков момента
- установка на пол, стену или потолок при соответствующем проектировании
Где применяется
Оборудование можно использовать как самостоятельный элемент автоматизации или как часть комплексной роботизированной ячейки.
- паллетирование и депаллетирование
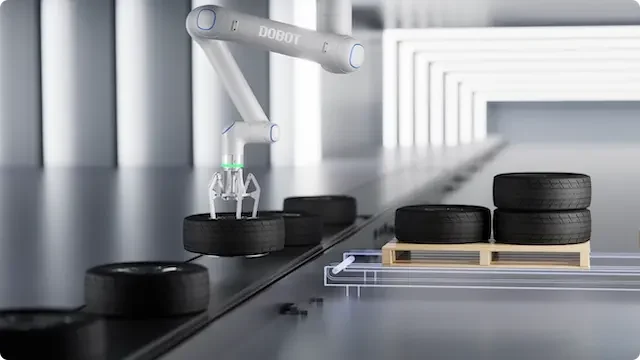
- перемещение автомобильных и металлических деталей
- загрузка и разгрузка станков
- упаковка и укладка тяжёлой продукции
- обслуживание производственных линий
Как выбрать эту модель
CR 30H подходит для тяжёлых деталей и крупного инструмента, однако проектирование ячейки требует особенно внимательного расчёта основания, центра тяжести, тормозного пути и безопасных зон. Полезная нагрузка должна учитывать массу захвата и всей оснастки.
Окончательный выбор выполняется после проверки рабочей зоны, требуемой точности, массы полезной нагрузки и совместимости с технологической оснасткой.
Подготовка и внедрение
Перед внедрением рекомендуется определить массу и размеры перемещаемых объектов, требуемую длину траектории, темп производственной операции и способ установки. Затем подбираются захват, инструмент, защитные устройства, система технического зрения и необходимые интерфейсы связи. Такой подход позволяет заранее проверить достижимость рабочих точек и избежать избыточной нагрузки на привод.
Программирование может выполняться обучением показом и через программное обеспечение Dobot. Для интеграции в автоматизированную линию необходимо согласовать сигналы ввода-вывода, логику взаимодействия со станком или конвейером и требования безопасности. Фактическая производительность зависит от траектории, массы инструмента, центра тяжести нагрузки и параметров технологического процесса.
Технические характеристики
| Полезная нагрузка | 30 кг |
| Рабочий радиус | 1800 мм |
| Масса робота | 98,5 кг |
| Количество осей | 6 |
| Повторяемость | ±0,05 мм |
| Максимальная скорость суставов J4/J5/J6 | 300°/с |
| Скорость суставов J1/J2 | 150°/с |
| Скорость сустава J3 | 200°/с |
| Класс защиты | IP67 |
| Уровень шума | 70 дБ(А) |
| Рабочая температура | 0–50 °C |
| Монтаж | пол, стена или потолок |
| Длина кабеля до шкафа | 6 м |
Характеристики указаны по данным производителя. Реальные показатели зависят от конфигурации, нагрузки, траектории и условий эксплуатации.
Комплектация и поставка
Мы поможем подобрать совместимый захват, стойку, кабели, систему технического зрения и другое периферийное оборудование. Перед заказом согласовываются комплектация, условия установки, пусконаладочные работы, обучение сотрудников, сроки поставки и итоговая стоимость. При необходимости оборудование может быть включено в комплексное решение для учебной лаборатории или производственного участка.
Подбор и поставка
Укажите задачи, количество рабочих мест и имеющееся оборудование. Проверим состав поставки, совместимость расширений и условия подключения. Итоговая комплектация фиксируется в предложении.