

Описание и характеристики
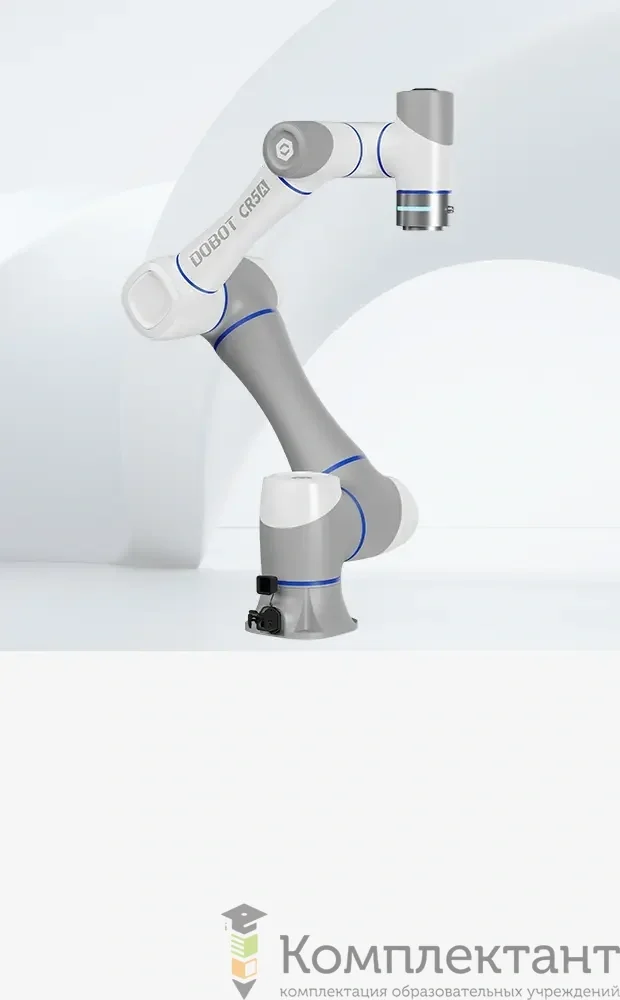
Коллаборативный робот с датчиком силы Dobot (Добот) CR5AF
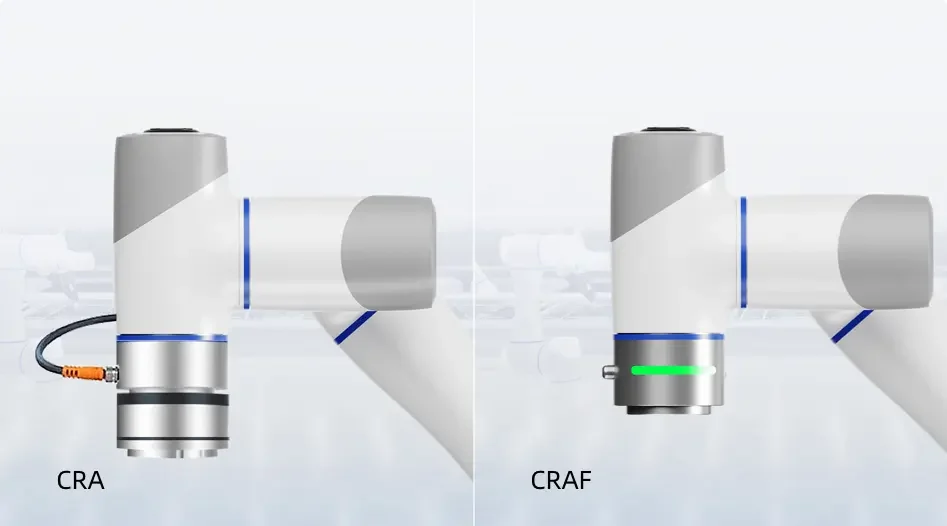
Шестикоординатный кобот серии CRAF с полезной нагрузкой 5 кг и встроенным высокоточным шестикоординатным датчиком силы на фланце. Он предназначен для процессов, где робот должен не только прийти в заданную точку, но и контролировать усилие взаимодействия с изделием.
Интегрированное силовое управление позволяет поддерживать заданное давление, компенсировать небольшие отклонения поверхности и выполнять чувствительные операции. Низкое усилие начала ручного ведения упрощает обучение траектории и настройку технологического процесса.
Ключевые возможности
- измерение сил и моментов по шести осям непосредственно на фланце
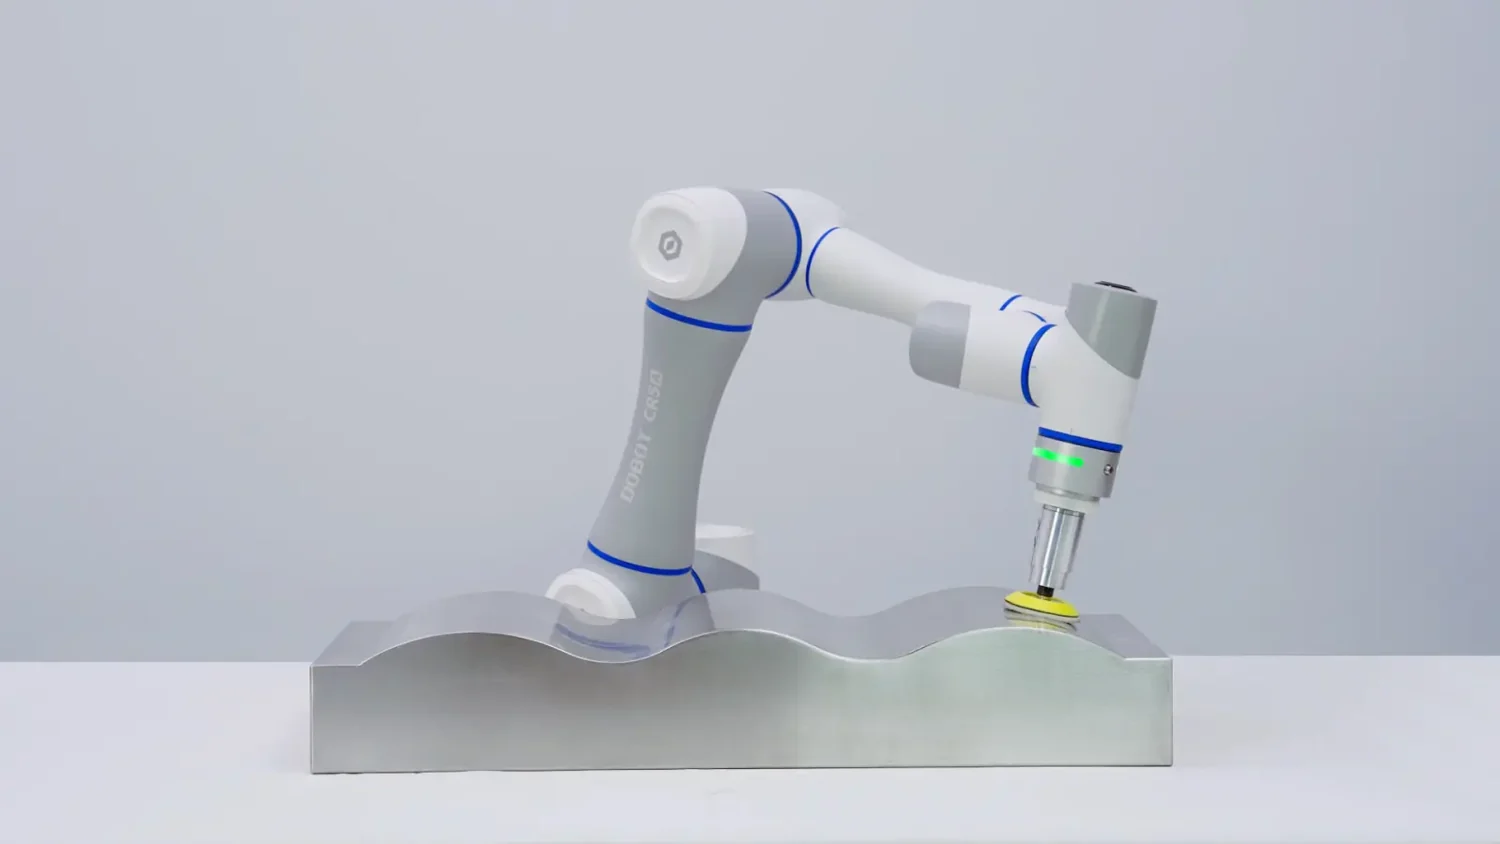
- поддержание постоянного усилия при движении по поверхности
- ручное обучение с усилием начала ведения менее 2 Н
- адаптация к изменению положения и геометрии обрабатываемой детали
- совместимость с электрическими захватами и камерой VX500
Где применяется
Оборудование можно использовать как самостоятельный элемент автоматизации или как часть комплексной роботизированной ячейки.
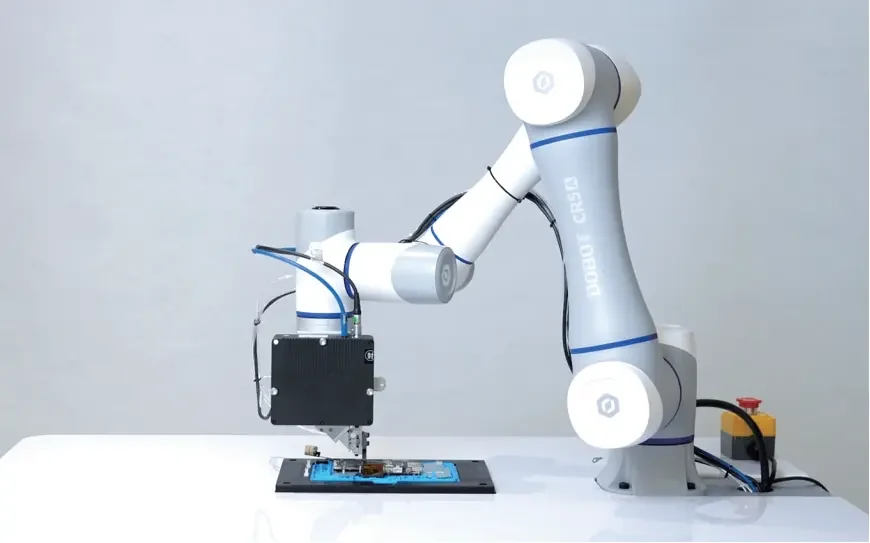
- точная сборка и вставка компонентов
- полировка, шлифование и удаление заусенцев
- контролируемое нанесение материалов
- лабораторные и медицинские автоматизированные операции
- обучение силовому управлению роботами
Как выбрать эту модель
CR5AF подходит для точных работ с небольшим инструментом: сборки, полировки, притирки и операций посадки. Для обычного перемещения без контроля усилия экономически целесообразнее рассмотреть стандартный CR5A.
Окончательный выбор выполняется после проверки рабочей зоны, требуемой точности, массы полезной нагрузки и совместимости с технологической оснасткой.
Подготовка и внедрение
Перед внедрением рекомендуется определить массу и размеры перемещаемых объектов, требуемую длину траектории, темп производственной операции и способ установки. Затем подбираются захват, инструмент, защитные устройства, система технического зрения и необходимые интерфейсы связи. Такой подход позволяет заранее проверить достижимость рабочих точек и избежать избыточной нагрузки на привод.
Программирование может выполняться обучением показом и через программное обеспечение Dobot. Для интеграции в автоматизированную линию необходимо согласовать сигналы ввода-вывода, логику взаимодействия со станком или конвейером и требования безопасности. Фактическая производительность зависит от траектории, массы инструмента, центра тяжести нагрузки и параметров технологического процесса.
Технические характеристики
| Полезная нагрузка | 5 кг |
| Рабочий радиус | 900 мм |
| Количество осей | 6 |
| Повторяемость | ±0,02 мм |
| Датчик силы и момента | встроенный, 6 осей |
| Минимальное усилие начала ведения | менее 2 Н |
| Точность обучения по точкам | 0,1 мм |
Характеристики указаны по данным производителя. Реальные показатели зависят от конфигурации, нагрузки, траектории и условий эксплуатации.
Комплектация и поставка
Мы поможем подобрать совместимый захват, стойку, кабели, систему технического зрения и другое периферийное оборудование. Перед заказом согласовываются комплектация, условия установки, пусконаладочные работы, обучение сотрудников, сроки поставки и итоговая стоимость. При необходимости оборудование может быть включено в комплексное решение для учебной лаборатории или производственного участка.
Подбор и поставка
Укажите задачи, количество рабочих мест и имеющееся оборудование. Проверим состав поставки, совместимость расширений и условия подключения. Итоговая комплектация фиксируется в предложении.