
Цель
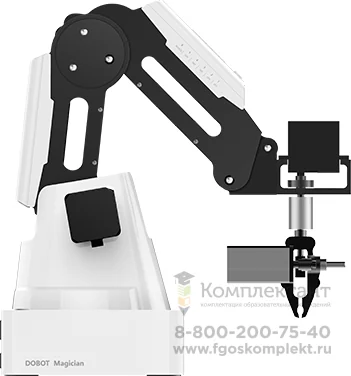
Переместить объект из одной обозначенной области в другую. Зафиксируйте исходное положение и ожидаемый результат.
Последовательность
- Выбрать объект и совместимый захват.
- Настроить подход без контакта с поверхностью.
- Добавить захват и подъём.
- Выполнить перенос, опускание и отпускание.
- Повторить цикл и записать ошибки.
Усложнение
Добавьте несколько объектов и цикл. Сравните выполнение при разных исходных положениях. Обсудите, когда фиксированных точек недостаточно.