
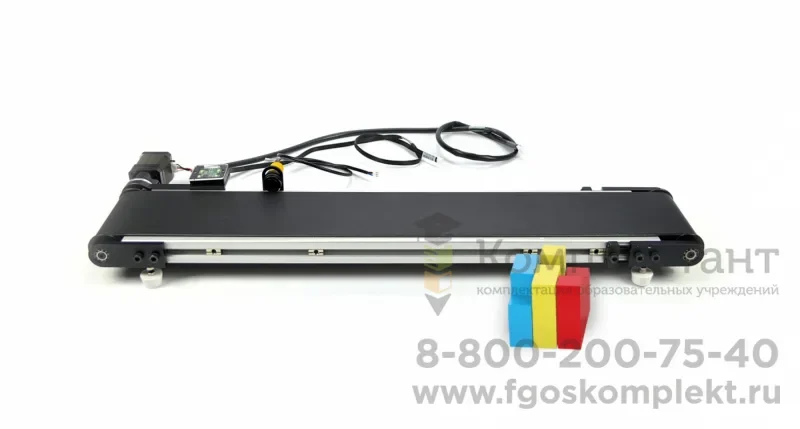
Цель
Распределить объекты по измеряемому признаку. Сначала проверьте, что датчик устойчиво различает выбранные образцы.
Проверка по этапам
Испытайте конвейер отдельно, затем чтение датчика и перенос манипулятором. Объединяйте этапы после проверки каждого из них.
Алгоритм
Обнаружить объект, остановить подачу при необходимости, прочитать признак, выбрать место назначения и выполнить перенос. Добавьте обработку ситуации, когда объект не обнаружен или признак не определён.
Результат
Запишите число верных распределений и причины ошибок. Меняйте по одному параметру: положение датчика, освещение или скорость подачи.